 AI-Papers
- Hugging Faceが物理ロボット「Reachy Mini」のMCP(Model Context Protocol)ツール対応を発表。パブリックなHugging Face Spacesにホストされたリモートツールをコマンド1つでロボットに追加できる
- 天気情報取得やWeb検索などのツールをロボット側にコードをダウンロードせずに利用可能。ツールはStateless設計でHugging Face Spaces上で実行され、セキュリティリスクを抑制している
- コミュニティが独自ツールをSpacesに公開・共有できる仕組みも整備されており、AIエージェント生態系が物理空間へ拡張する実践例として注目される
Reachy MiniとMCPの概要
Hugging Faceと共同開発したロボット「Reachy Mini」は、対話型の卓上ロボットです。頭部の動き、表情、ダンスといった基本動作を担う組み込みツールをもとに動作しており、会話AIと物理的な表現を組み合わせています。
このたび同ロボットの会話アプリがMCP(Model Context Protocol)に対応しました。MCPはAIエージェントとツールをつなぐ標準プロトコルで、2025年以降に急速に普及しています。AIエージェントの用語整理を行ったHugging Faceの取り組みとも連動する形で、実際のロボットへの統合が実現しました。
ツールの3段階構成
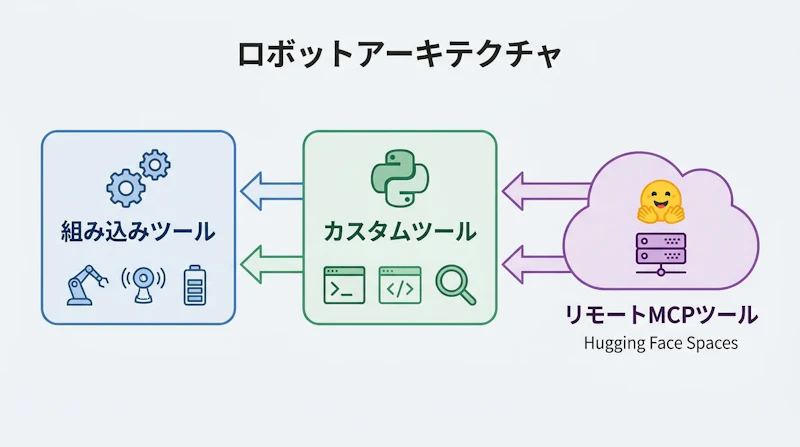
Reachy Miniのツール体系は、次の3種類で構成されています。
- 組み込みツール(ローカル): 頭部動作(
move_head)、ダンス(dance)、感情表現(play_emotion)、カメラ撮影と分析(camera)など、ロボットの基本動作を担う信頼済みツール群 - カスタムローカルツール: プロファイルディレクトリや
external_tools/に配置するPythonファイルで独自機能を追加可能 - リモートMCPツール: Hugging Face Spacesにホストされたステートレスな機能。ロボット本体にコードをダウンロードせずに利用できる
組み込みツールはローカルで信頼された処理を担い、リモートツールはSpaces上で実行されます。この分離設計により、ロボット側のコード実行リスクを抑えつつ機能を拡張できます。
コマンド1つでツールを追加
リモートMCPツールの追加は次のコマンドで完了します。
reachy-mini-conversation-app tool-spaces add pollen-robotics/reachy-mini-weather-tool
これだけでアクティブなプロファイルにツールが登録され、「今日のパリの天気は?」と話しかけるだけでロボットが天気情報を取得して回答するようになります。インストール済みツールの確認はtool-spaces list、削除はtool-spaces removeで操作できます。
プロファイルによるツール管理
どのツールを有効にするかはプロファイル単位で管理します。プロファイル内のtools.txtに使用するツールのIDを列挙する仕組みです。公開されているサンプルプロファイルとして、Web検索と天気ツールを組み合わせたcanary_web_search_weatherが用意されています。
リモートツールのIDは衝突を防ぐため、名前空間が付与されます。たとえばSpaceのスラッグpollen-robotics/reachy-mini-search-toolは、ローカルではpollen_robotics_reachy_mini_search_toolというエイリアスになり、ツールIDはpollen_robotics_reachy_mini_search_tool__search_webのように二重アンダースコアで区切られます。ハイフン・ドット・スラッシュはすべてアンダースコアに変換されるルールです。
ツールの使い分けをプロンプトで制御
天気ツールとWeb検索ツールが両方有効な場合、モデルがどちらを呼ぶかは指示文(instructions.txt)で調整します。「今日の気温や降水確率は天気ツールを使う」「ニュースや営業時間はWeb検索を使う」といったルールを記述することで、適切なツール選択を促せます。
また「今日ボルドーは傘が必要?市内で何かイベントがある?」のように天気と時事情報が混在する質問には、両ツールを同じターンで並列呼び出しするよう指示することも可能です。ただし並列オーケストレーションは使用するモデルに依存するため、常に保証されるわけではありません。
コミュニティによるツール公開
互換ツールをSpacesに公開する手順も整備されています。パブリックなGradio Spaceを作成し、標準のMCPエンドポイント(/gradio_api/mcp/)を公開するだけです。ツールをステートレス設計にし、タグにreachy-mini-toolとmcpを付与することで検索から発見しやすくなります。
現時点では「パブリックなGradio Space」のみ対応しており、プライベートSpaceや非Gradio形式のMCPサーバー、Hugging Face以外のMCPサーバーには未対応という制限があります。今後の拡張が期待される部分です。
AIエージェントが物理空間へ広がる
MCPはもともとソフトウェアのAIエージェントがAPIやデータベースと連携するためのプロトコルとして普及しましたが、今回の事例はその適用範囲が物理ロボットまで広がったことを示しています。クラウド上のツールをコード変更なしにロボットへ組み込めるこの構造は、ロボット開発の敷居を下げると同時に、コミュニティ主導の機能拡張を可能にします。
Reachy Miniのような対話型ロボットが、Web情報や外部サービスとシームレスに連携できる基盤が整いつつあります。


