 AI-Papers
- NVIDIAがCosmos世界モデルやIsaac GR00T N1.6など、ロボット向けPhysical AIの主要モデル群をオープンソースで公開
- Caterpillar、LEM Surgical、NEURA Roboticsなど世界的パートナー企業が製造・医療・サービス分野で次世代ロボットを発表
- デジタルツインからシミュレーション、実機展開までの一貫したパイプラインにより、ロボットの物理世界での学習・行動能力が大幅に向上
Physical AIモデル群の全体像
NVIDIAは2026年1月29日、ロボットや自律システムが物理世界を理解・操作するための「Physical AI」モデル群とフレームワークをオープンソースで公開しました。今回公開されたのは単一のモデルではなく、世界モデル、基盤モデル、シミュレーション環境、エッジ側のコンピューティングモジュールがひとまとまりになったものです。NVIDIAは「オープンソースがロボティクスと自律システムのイノベーション推進に不可欠になった」として、開発の土台そのものを外部に開いた形になります。
中核をなすのは3つの世界モデル、つまりロボットが行動の結果を事前に予測するためのモデルです。物理法則に基づいた映像予測を行うCosmos Predict 2、文脈理解と推論を担うCosmos Reason 2、合成データ生成に特化したCosmos Transferが並びます。ロボットは現実世界のシナリオを事前にシミュレーションし、安全かつ効率的に学習できるようになります。
Isaac GR00T N1.6とロボット開発パイプライン
ヒューマノイドロボット向けの汎用基盤モデルIsaac GR00T N1.6は、視覚・言語・行動を統合的に処理するVLA(Vision-Language-Action)モデルです。シミュレーション環境で学習した方策を実機に転移するsim-to-real転移に対応し、企業が独自データで追加学習(ポストトレーニング)を行うこともできます。
学習方策を定量的に評価するオープンソースフレームワークIsaac Lab-Arenaも新たに公開されました。開発者は訓練済みモデルの性能を再現性のある形で検証できます。
エッジ側を担うのが新たなAIモジュールJetson Thorです。クラウド側で学習したモデルをロボット本体に載せ、実機上で推論処理を実行する役割を持ちます。学習から評価、実機での実行までが一続きにつながります。
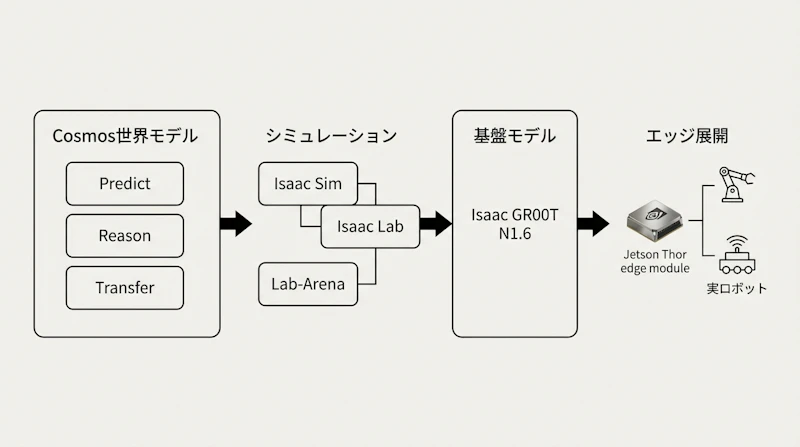
図1は、世界モデルによるシミュレーションから基盤モデルの学習、Jetson Thorでの実機推論までのつながりを示したものです。
パートナー企業による実用化事例
今回の発表では、多数のグローバル企業が具体的な導入事例を披露しました。分野ごとの内訳は次のとおりです。
企業 | 分野 | 内容 |
|---|---|---|
Caterpillar | 建設機械 | NemotronモデルとOmniverseで工場・建設現場のデジタルツインを構築 |
LEM Surgical | 医療 | デュアルアーム型手術ロボット「Dynamis」がFDA認可を取得 |
NEURA Robotics | サービス | ヒューマノイド「4NE1」とサービスロボット「MiPA」を発表 |
AgiBot | ロボット開発 | Cosmos Predict 2を搭載した「Genie」シリーズを展開 |
Intbot | ソーシャルロボット | Cosmos Reason 2で社会的文脈を理解するロボットを開発 |
Caterpillarは、Omniverse(3Dシミュレーション基盤)上で重機の挙動を仮想環境で最適化してから実環境に展開するワークフローを組んでいます。
LEM SurgicalのDynamisは、すでに脊椎手術の臨床で使われています。Isaac SimによるデジタルツインとCosmos Transferによる合成データ生成を組み合わせ、外科医の身体的負担を軽減しながら高精度な手術支援を提供します。NEURA Roboticsは、SAPとの連携によるエージェント統合も進めています。
オープンソース戦略とエコシステムの拡大
NVIDIAはPhysical AI技術のオープンソース化を全面的に推進しています。Hugging Faceとの連携により、ヒューマノイドロボット「Reachy 2」がJetson Thorと相互運用可能になり、LeRobotエコシステムとIsaac GR00T Nの統合も実現しました。
ROBOTISはsim-to-realパイプラインを構築し、UnitreeやLimX DynamicsもIsaac Lab上で歩行・操作の強化学習を展開しています。モジュール式のツールキットを広く公開することで、スタートアップから大企業まで、多様なプレイヤーが物理世界で「推論し、学習し、行動する」ロボットを開発できる環境が整いつつあります。


